
机械安全技术(二)
|
安全技术措施的“三步法” |
||
|
本质安全设计措施(直接) |
通过改变机器设计或工作特性,来消除或减小危险。 |
1.合理的结构型式 2.限制机械的应力 3.使用本质安全工艺和动力源 4.控制系统的安全设计 5.材料和物质的安全性 6.机械的可靠性设计 7.机械的维修性设计 8.遵循人类工效学的原则 |
|
安全防护和/或补充保护措施 (间接) |
使用安全防护装置保护人员的措施。 |
1.防护装置 2.保护装置 3.补充保护措施 |
|
使用信息(提示性) |
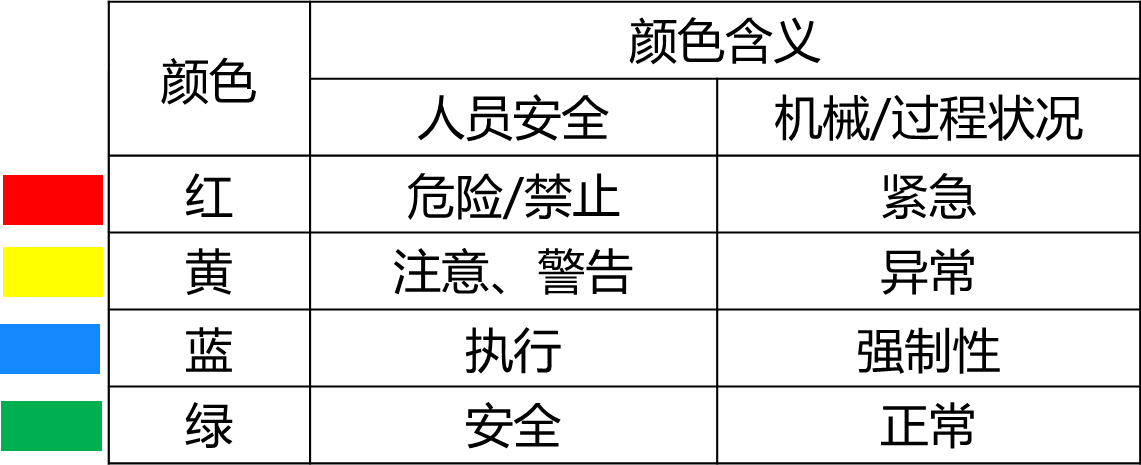
文字、图形、符号、信号、安全色等 |
|
|
安全信息 |
文字信息应采用使用机器的国家语言。 图形符号和安全标志应优先于文字信息。 听觉信号应明显超过有效掩蔽阈值,在接收区内的任何位置都不应低于65dB (A)。 警告视觉信号的亮度应至少是背景亮度的5倍,紧急视觉信号的亮度应至少是背景亮度的10倍。紧急视觉信号应使用闪烁信号灯,频闪效应会削弱闪光信号的可察觉性。听觉信号和视觉信号宜同时使用时,声光的同步可提高信号的可察觉性。 任何险情信号应优先于其他所有视听信号;紧急信号应优先于所有警告信号,紧急撤离信号应优先于其他所有险情信号。 |
|
设备布置 |
重型机床高于500mm的操作平台周围应设高度不低于1050mm的防护栏杆。 |
|
机械类型 |
急停按钮 |
|
金属切削机床 |
应设置一个或数个 |
|
压力机 |
须有 |
|
剪板机 |
必须设置,应在前面和后面分别设置。 |
|
带锯机 |
必须设置 |
|
铸造机械 |
由多人协同操作的机器,每个操作点都应设置。 |
|
锻造机械 |
应设置 |
|
工业机器人 |
每台机器人都应有独立的急停功能。 每个能启动机器人运动或造成其他危险状况的控制站都应有手动的急停功能。 |
|
急停按钮 |
|
(1)急停装置容易识别、清晰可见。急停器件为红色,附近衬托色为黄色。 (3)急停装置应设有防意外操作的措施。 (2)急停装置应能迅速停止危险动作或危险过程而不产生附加风险,急停功能不应削弱安全装置或与安全功能有关装置的效能。 (4)急停装置被启动后应保持接合状态,在用手动重调之前应不可能恢复电路。(其复位时不应使机械启动,必须按启动顺序重新启动才能重新运转。) |
|
保护装置的技术特征 |
|
保护装置零部件的可靠性应作为其安全功能的基础,在规定的使用寿命期限内,不会因零部件失效使保护装置丧失主要保护功能。 保护装置应能在危险事件即将发生时,停止危险过程。 重新启动的功能,即当保护装置动作第一次停机后,只有重新启动,机器才能开始工作。 光电式、感应式保护装置应具有自检功能,当出现故障时,应使危险的机器功能不能执行或停止执行,并触发报警器。 保护装置必须与控制系统一起操作并与其形成一个整体,保护装置的性能水平应与之相适应。 保护装置的设计应采用“定向失效模式”的部件或系统、考虑关键件的加倍冗余,必要时还应考虑采用自动监控。 |
|
保护装置的种类 |
|
|
敏感保护装置 |
用于探测人体或人体局部,并向控制系统发出正确信号以降低被探测人员风险的装置,包括压敏保护装置、电敏保护设备和有源光电保护装置。 |
|
机械约束装置 |
靠其自身强度防止危险运动的机械障碍(如楔、轴、撑杆、止转棒)的装置。 |
|
限制装置 |
防止机器或危险机器状态超过设计限度(如空间限度、压力限度、荷载限度)的装置。 |
|
有限运动 控制装置 |
通过控制系统,精确控制机械部件在预设的路径或范围内进行运动的装置。 |
|
阻挡装置 |
物理障碍物(低位屏障、栏杆等)。 不能阻碍人员进入危险区,但能减小人员进入危险区的概率。 |
|
保护装置的种类 |
|
|
联锁装置 |
用于防止危险机器功能在特定条件下(防护装置未关闭)运行。 |
|
急停装置 |
用于人为触发急停功能的控制装置。 |
|
使能装置 |
与启动控制系统一起使用并且只有连续操作时才能使机器运行的附加手动操作装置。 |
|
保持一运行控制装置 |
只有在手动控制器(执行器)动作时才能触发并保持机器功能的控制装置。 |
|
双手操纵装置 |
至少需要双手同时操作才能启动和保持危险机器功能的控制装置。 |
| ? |
防护原理 |
形式 |
适用范围 |
|
封闭式 |
将危险区全部封闭,人员从任何地方都无法进入危险区 |
箱罩 |
1、齿轮传动 2、传输距离不大 |
|
不完全封闭 |
凭借安全距离和安全间隙来防护 |
防护网 |
1、皮带传动 2、风扇 |
|
栅栏式 |
1、防护范围比较大 2、移动机械临时作业 3、高处临边作业 |
||
|
还可以设计为整个装置可调或装置的某组成部分可调。 |
|||
|
防护装置的类型 |
|
|
固定式 |
以一定方式固定的,只能使用工具或破坏其固定方式才能打开或拆除的防护装置。 |
|
活动式 |
通过机械方法与机器的构架或临近的固定元件相连接,并且不使用工具就能打开。 |
|
可调式 |
整体或者部分可调的固定式或活动式防护装置。 |
|
联锁式 |
在防护装置关闭前,其“遮蔽”的危险机器功能不能执行; 在防护装置关闭后,其“遮蔽”的危险机器功能可以运行; 在危险机器功能运行时,打开防护装置,则发出停机指令。 防护装置本身的关闭不会启动危险机器功能。 |
|
防护装置的一般要求 |
|
(1)满足防护装置的功能要求(防机械性和非机械性危险)。应保证在机器的整个可预见的使用寿命期内,能良好的执行其功能;便于检查和修理。 (2)构成元件的抗破坏性。结构体应有足够的强度和刚度;结构件无松脱、裂损、腐蚀等危险隐患。 (3)不应成为新的危险源。不增加任何附加危险。 (4)不应出现漏防护区。不易拆卸(或非专用工具不能拆除);不易被旁路或避开。 (5)满足安全距离的要求。使人体各部位无法逾越。 (6)不影响机器的预定使用功能。不得与机械任何正常可动零部件产生运动抵触;对机器使用期间各种模式的操作产生的干扰最小,不增加操作难度或强度;对观察生产过程的视野阻碍最小。 (7)遵循安全人机工程学原则。 |
|
安全防护和/或补充保护措施 |
|
|
防护装置 |
通常采用外壳、护罩、盖、屏、门等结构和封闭式装置,用于提供防护的物理屏障,将人与危险隔离,为机器的组成部分。 |
|
保护装置 |
通过自身的结构功能限制或防止机器的某种危险,消除或减小风险的装置。 |
|
补充保护措施 |
1)实现急停功能的组件和元件 2)被困人员逃生和救援的措施 3)隔离和能量耗散的措施 4)提供方便且安全搬运机器及重型零部件的装置 5)安全进入机器的措施 |
|
可靠性 |
指标包括可靠度、 失效概率、失效率、 平均工作时间、 有效度 |
使用可靠性已知的安全相关组件 |
需要考虑的环境条件包括冲击、振动、冷、热、潮湿、粉尘、腐蚀、静电、电磁场等。 |
|
关键组件或子系统加倍(冗余)和多样化设计 |
当一个组件失效时,另一个组件或其他多个组件能够继续执行各自的功能,保证安全功能继续有效。采用多样的设计或技术,避免共因失效或共模失效。 |
||
|
操作的机械化 或自动化设计 |
减少人员在操作点暴露于危险,限制操作产生的风险。 |
||
|
维修性 |
出故障,易发现、易拆卸、易检修、易安装。将维护、润滑和维修设定点放在危险区之外;维修作业的可达性(安装场所、设备外部、设备内部);零部件的标准化与互换性,考虑维修人员的安全。 |
||
